Сбор данных
Камеры, лидары, датчики и телеметрия собирают данные с линии, робота, склада или объекта.
Ошибка
Во время запроса произошла ошибка
Ничего не найдено
Попробуйте изменить запрос
Разрабатываем и внедряем программно-аппаратные комплексы, которые соединяют оборудование, камеры, датчики, цифровые двойники, ИИ-модели, машинное зрение и алгоритмы управления в единый рабочий контур. Такие системы помогают производству, складам, роботам и инфраструктурным объектам видеть ситуацию, анализировать данные и действовать в реальном времени.
Что такое киберфизическая система
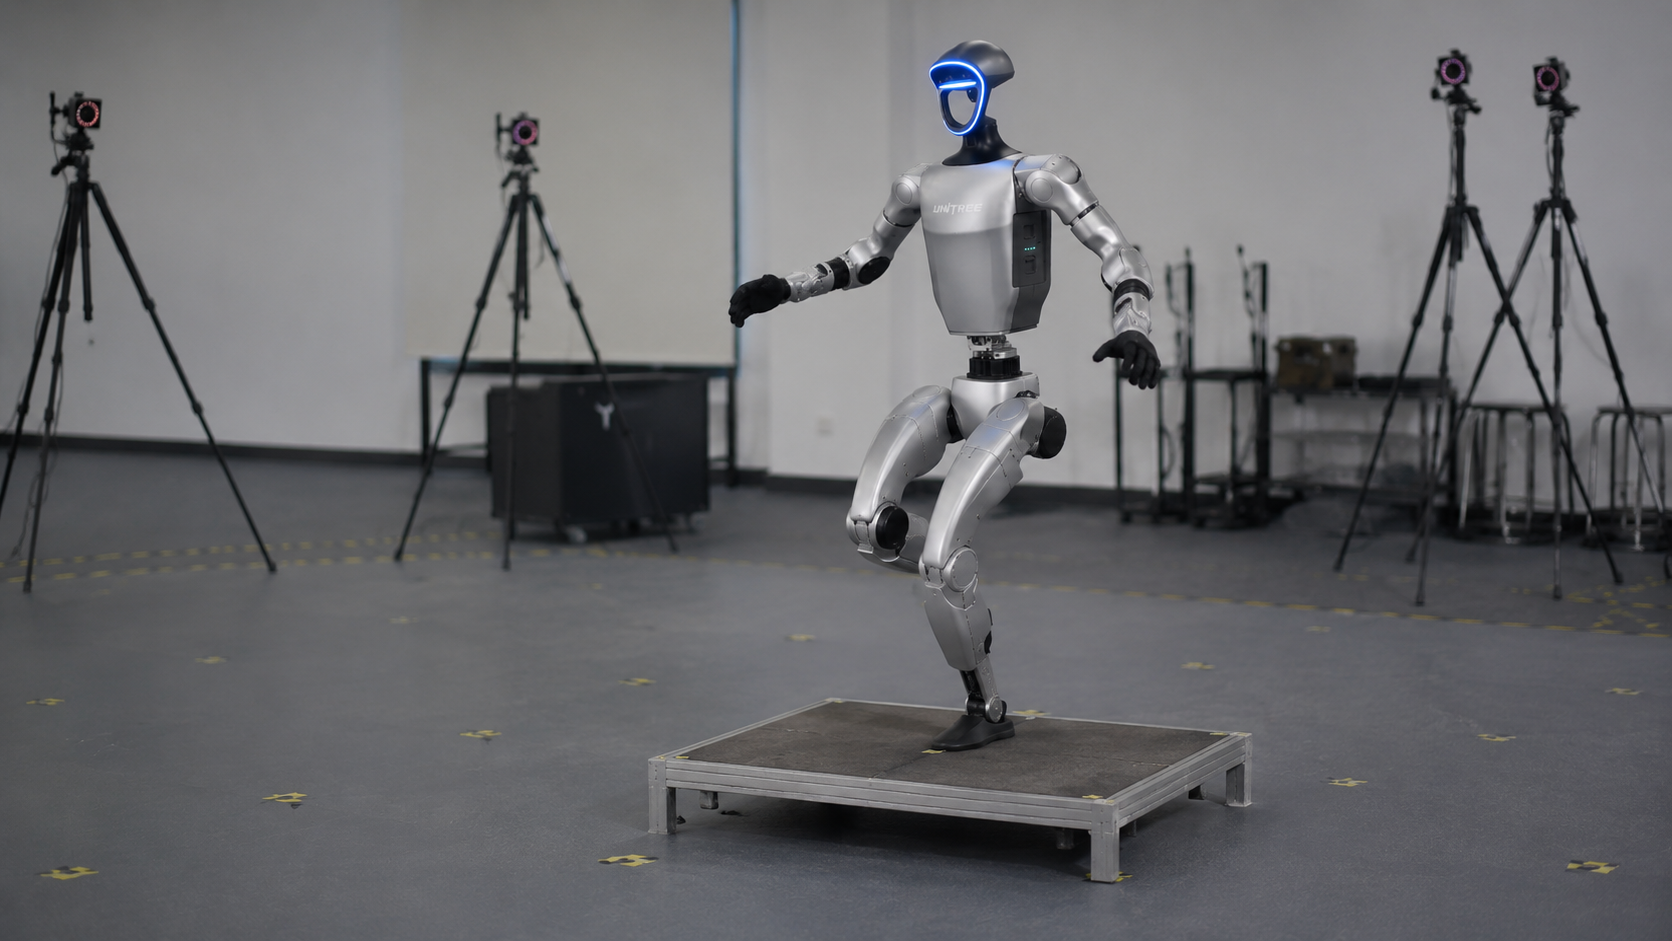
Киберфизическая система - это не просто камера, робот или программа. Это связка физического объекта и цифрового контура управления: камеры и датчики собирают данные, машинное зрение и ИИ распознают события и отклонения, цифровой двойник помогает проверить сценарии, а контур управления передает команды оборудованию, роботу или оператору.
Камеры, лидары, датчики и телеметрия собирают данные с линии, робота, склада или объекта.
Машинное зрение и ИИ-модели распознают объекты, дефекты, события, зоны риска и отклонения.
Алгоритмы передают команды роботу, оборудованию, оператору или управляющему контуру.
Цифровой двойник и симуляция помогают тестировать сценарии до запуска на реальном объекте.
Архитектура решения
Типовая архитектура объединяет физический объект, сенсорный слой, обработку данных, модели ИИ, цифровой двойник, алгоритмы принятия решений и контур управления. Конкретный состав подбирается под объект, условия работы и требования заказчика.
Линия, робот, складская зона, оборудование или инфраструктурный объект, где должна работать система.
Камеры, лидары, датчики глубины, IMU, телеметрия и данные оборудования для оценки состояния объекта и среды.
Изображения, видео, карты глубины, логи, события, координаты и статусы как основа анализа и контроля.
Распознавание объектов, дефектов, людей, зон, событий и отклонений для понимания ситуации.
Виртуальная модель объекта, среды, робота, маршрутов и сценариев для проверки решений до запуска.
Планирование, правила, политики поведения и реакции на события для передачи команд.
Панель наблюдения, статусы, журналы, ручной перехват, уведомления, диагностика и безопасная эксплуатация.
Где применяются решения
Мы проектируем такие системы под конкретный объект и сценарий: от контроля качества на линии до обучения робота в цифровом двойнике. Состав оборудования, данных, моделей и алгоритмов зависит от задачи заказчика.
Контроль качества, сортировка, проверка сборки, безопасность рабочих зон, роботизированные операции и мониторинг состояния линии.
Маршруты мобильных роботов, контроль зон, взаимодействие людей и техники, отслеживание препятствий и событий.
Обучение поведения, проверка навигации, цифровые двойники, перенос сценариев из симуляции на физическую платформу.
Инспекция, мониторинг событий, контроль безопасных зон, маршруты, данные с камер и датчиков.
Обнаружение дефектов, отклонений, ошибок маркировки, нарушений геометрии, положения объектов и опасных ситуаций.
Как проходит проект
Мы строим проект поэтапно: сначала фиксируем задачу, объект и ограничения, затем определяем состав оборудования и данных, проверяем алгоритмы на стенде или в цифровой среде и только после этого переносим решение в реальный процесс.
Определяем, что должна видеть и делать система, где она будет работать, какие данные доступны, какие события важны и где требуется участие оператора.
Подбираем состав камер, датчиков, вычислительного оборудования, программных модулей, ИИ-моделей, интерфейсов и контура управления.
Используем реальные данные, тестовую площадку или цифровой двойник, чтобы подготовить сценарии проверки и обучения.
Настраиваем машинное зрение, модели ИИ, правила обработки событий, планирование действий и логику реакции системы.
Тестируем работу системы до запуска на реальном объекте: проверяем качество распознавания, безопасность, устойчивость и поведение в нестандартных ситуациях.
Переносим решение на объект, настраиваем операторский контур, журналы событий, статусы, диагностику и дообучение моделей при изменении условий.
Результат для заказчика
По итогам проекта заказчик получает киберфизическую систему под конкретную задачу: оборудование, программное обеспечение, модели машинного зрения, алгоритмы анализа и управления, операторский интерфейс, документацию и поддержку внедрения.
Понятно, из каких компонентов состоит решение и какую функцию выполняет каждый уровень.
Сценарии можно отработать на данных, стенде или в цифровой среде до запуска на реальном объекте.
Система проектируется под условия объекта, роль оператора, события, ограничения и требования к эксплуатации.
После внедрения данные можно использовать для уточнения моделей, расширения сценариев и адаптации системы.
Пример исследовательского стенда
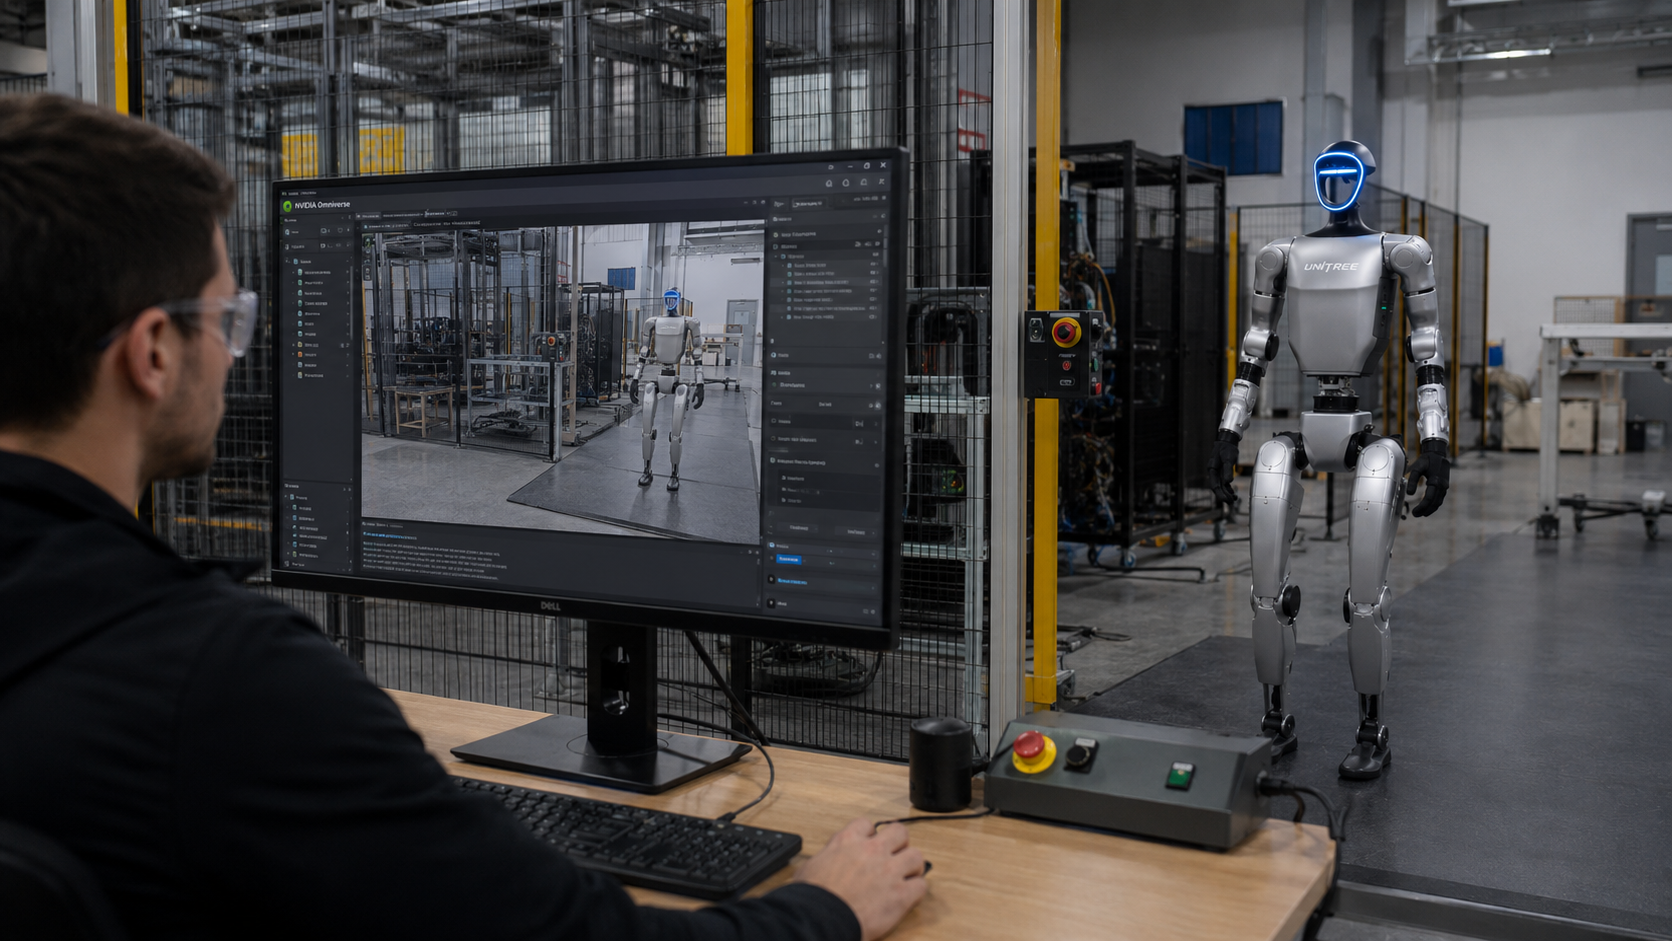
Unitree G1 можно использовать как исследовательский стенд для отработки киберфизического подхода: сбор сенсорных данных, моделирование среды, проверка движения, обучение поведения, операторский контроль и перенос сценариев из симуляции на физическую платформу.
На реальном роботе можно проверять первичную настройку, калибровку, сенсоры, телеметрию суставов, движение, реакции на препятствия и безопасные режимы работы рядом с человеком или оборудованием. Важна не демонстрация робота сама по себе, а полный цикл: физическая платформа, камеры и датчики, события, операторский контроль, ручной перехват, безопасные зоны и обратная связь.
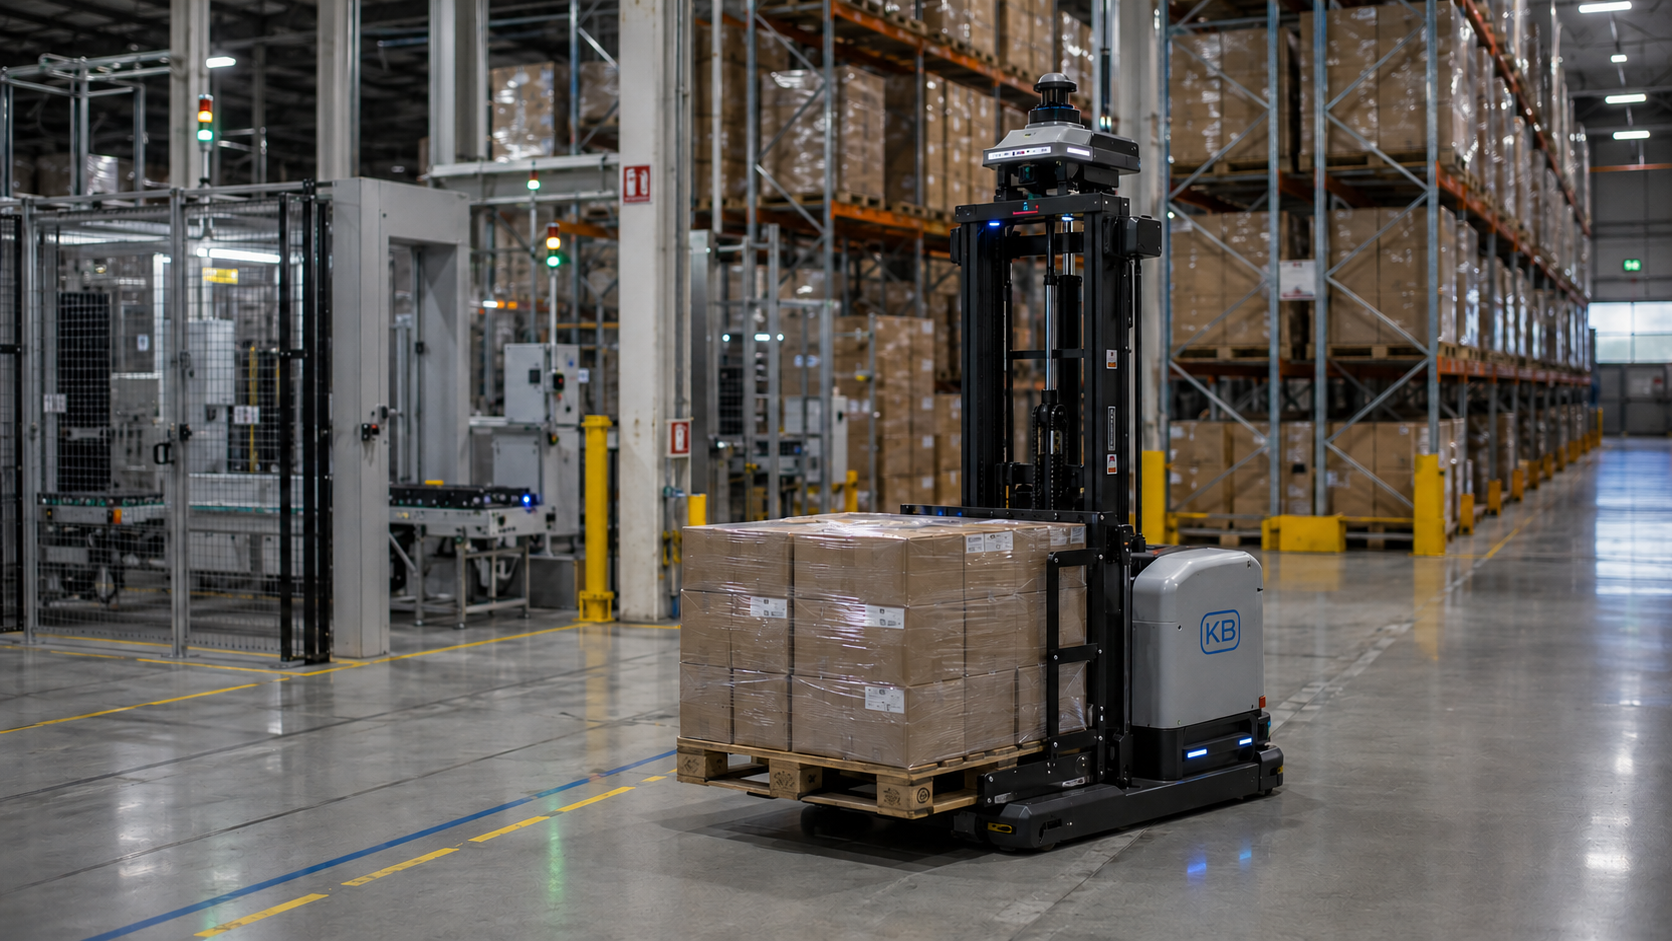
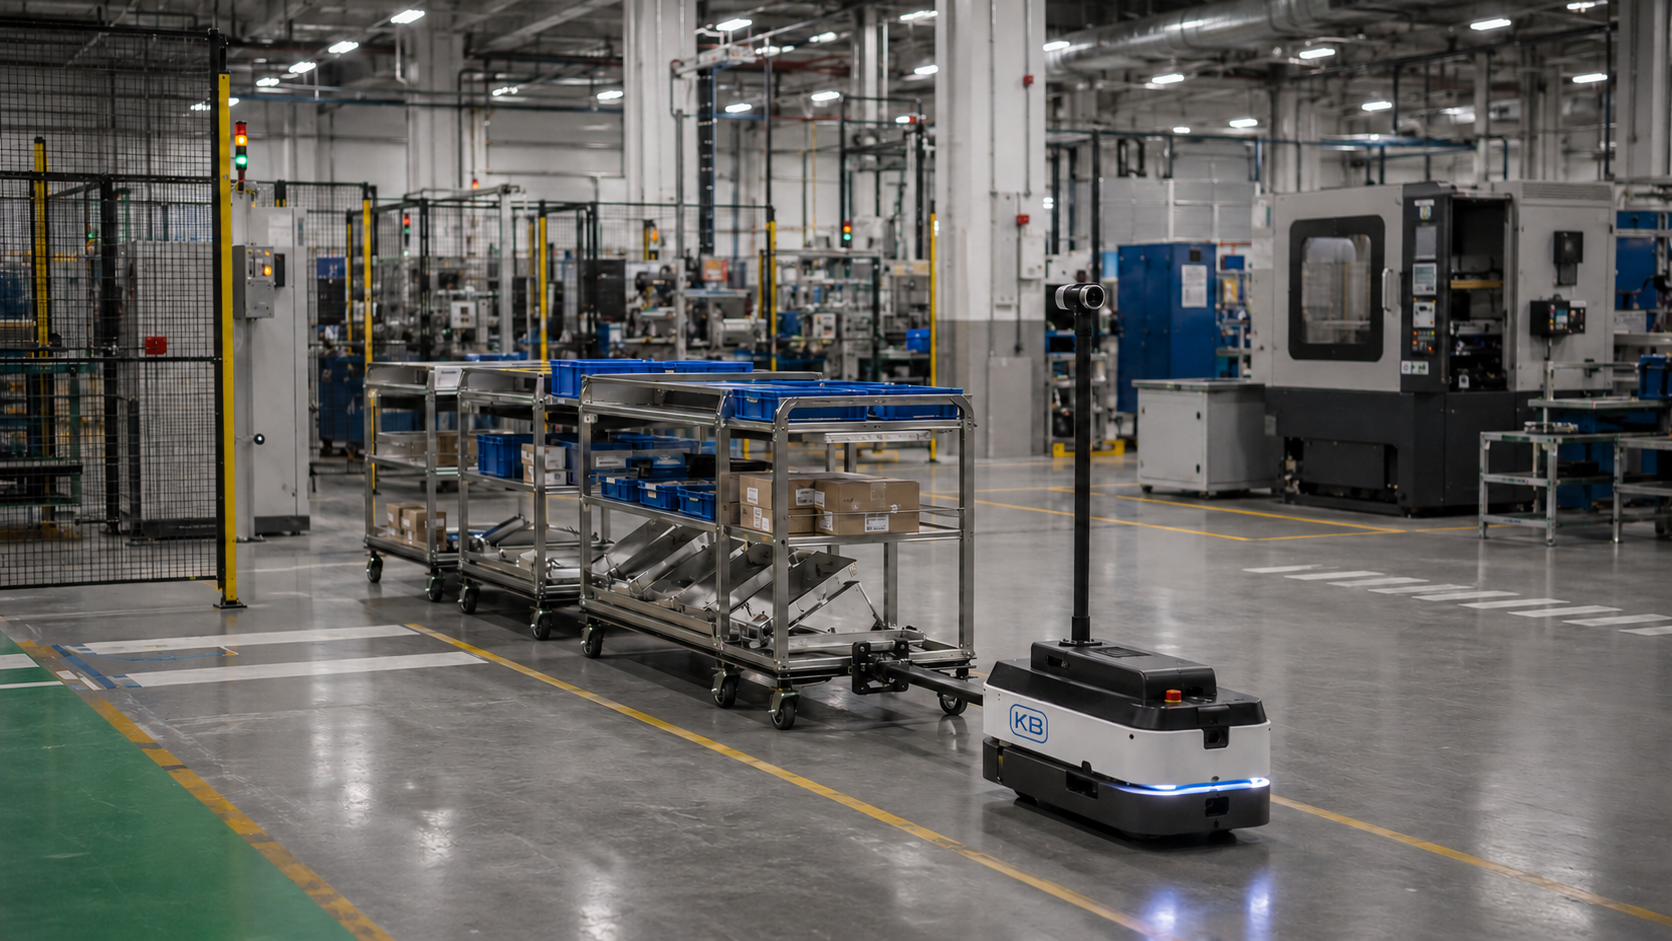
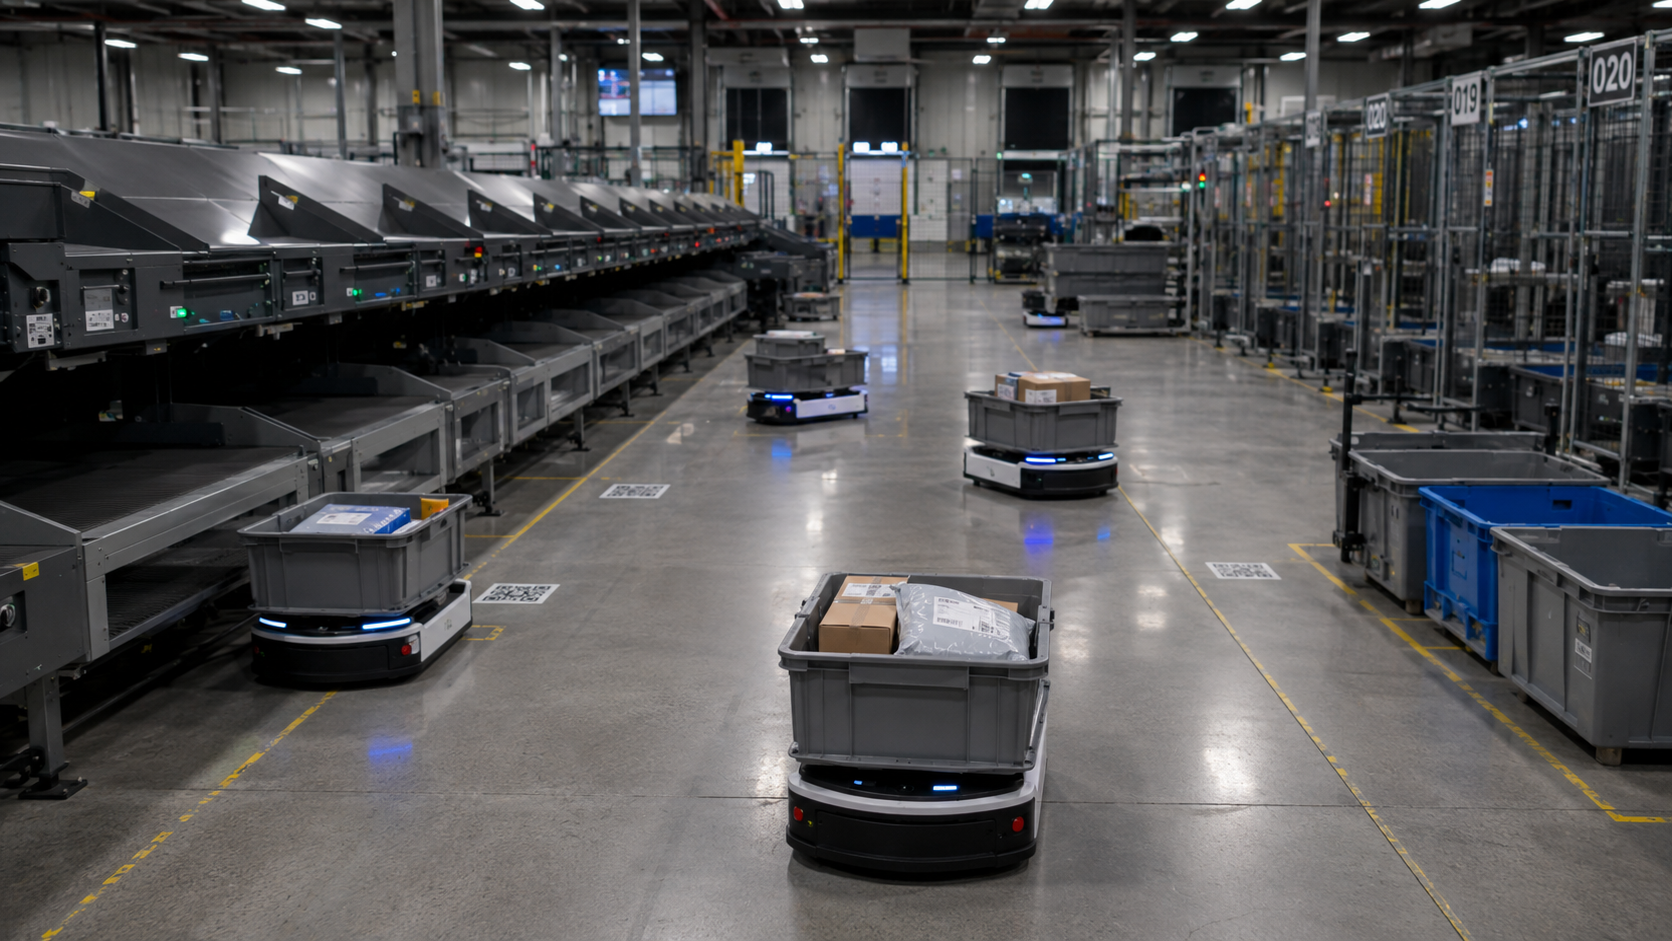
В NVIDIA Omniverse и Isaac Sim можно собрать цифровую сцену, настроить камеры, лидары, IMU, телеметрию, препятствия, маршруты и сценарии взаимодействия с объектами.
Такой стенд помогает проверять не отдельный алгоритм, а связку: робот, среда, модели ИИ, навигация, безопасность, интерфейс оператора и перенос проверенной логики на физическую платформу.
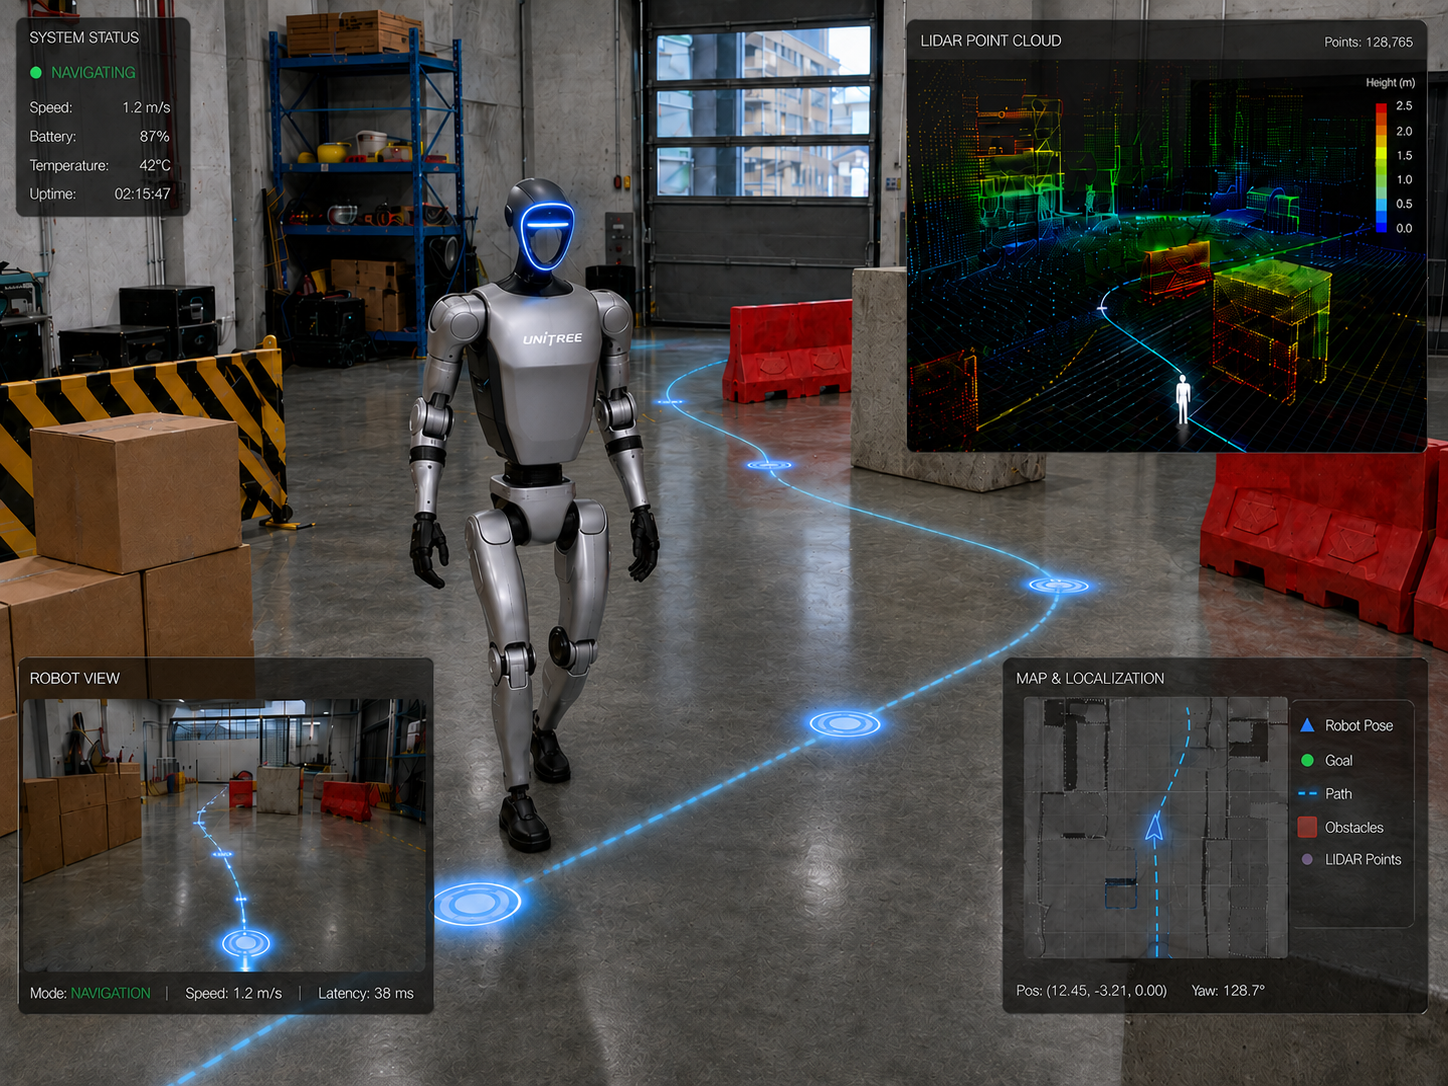
Робот должен понимать среду и задачу: видеть людей и препятствия, строить локальную карту, получать команды оператора, планировать движение и возвращать понятное состояние системы. Для этого объединяются лидары, RGB/depth-камеры, IMU, телеметрия, SLAM, распознавание объектов, планировщик маршрута, статусы, журналы событий и интерфейс наблюдения.
Визуальные материалы
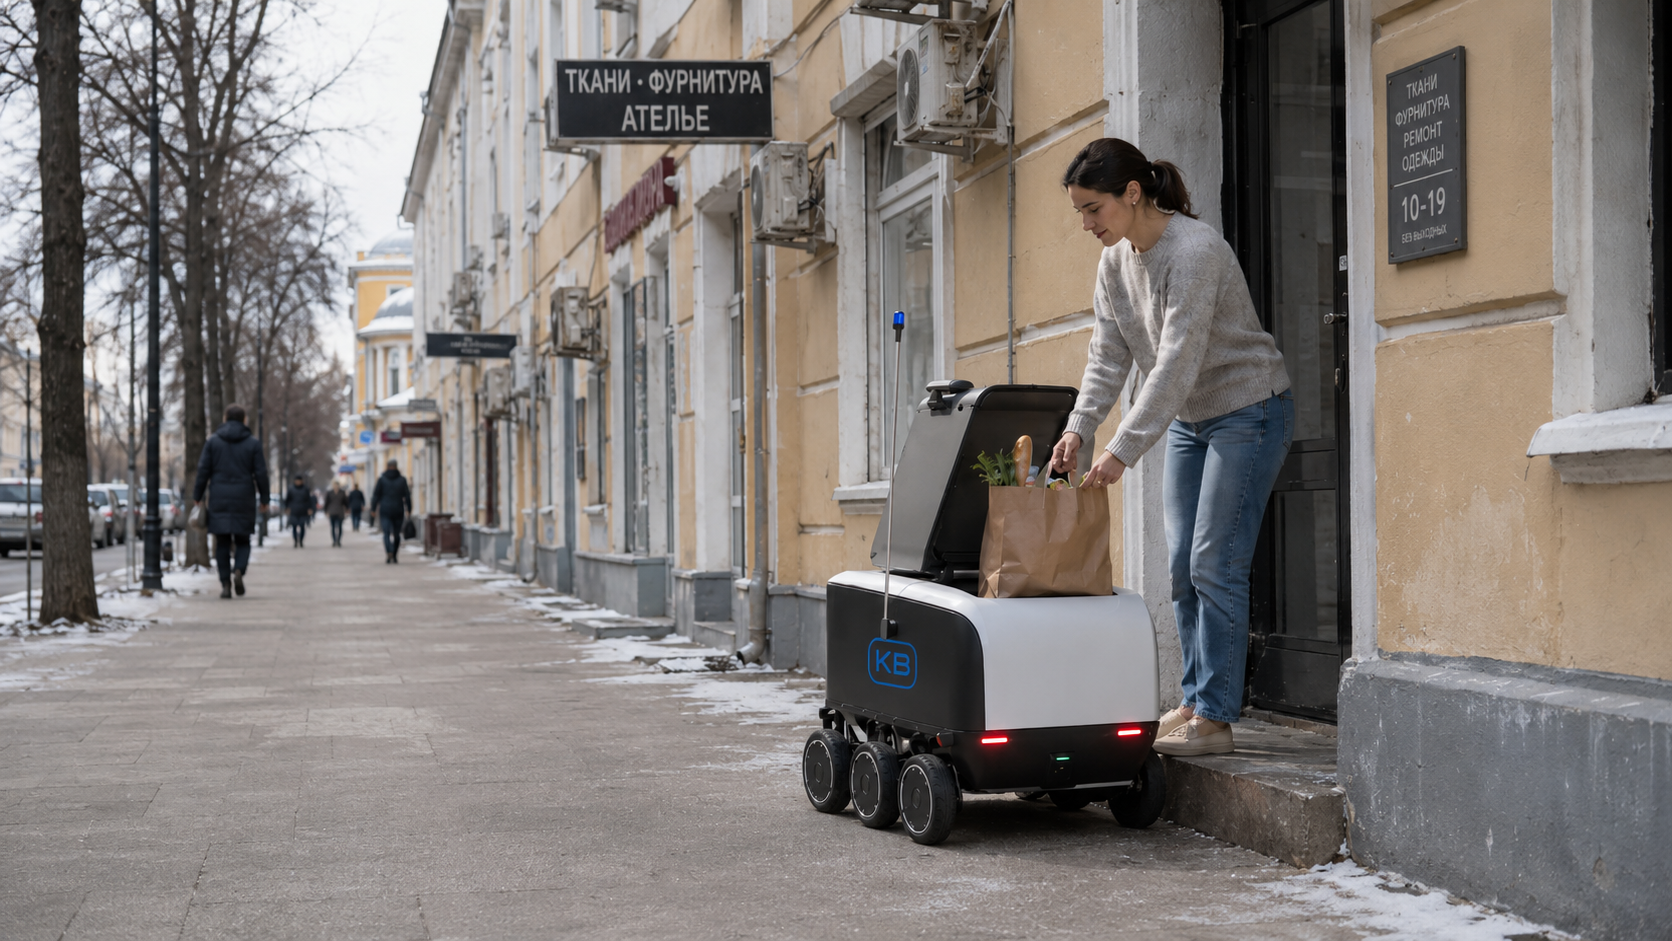
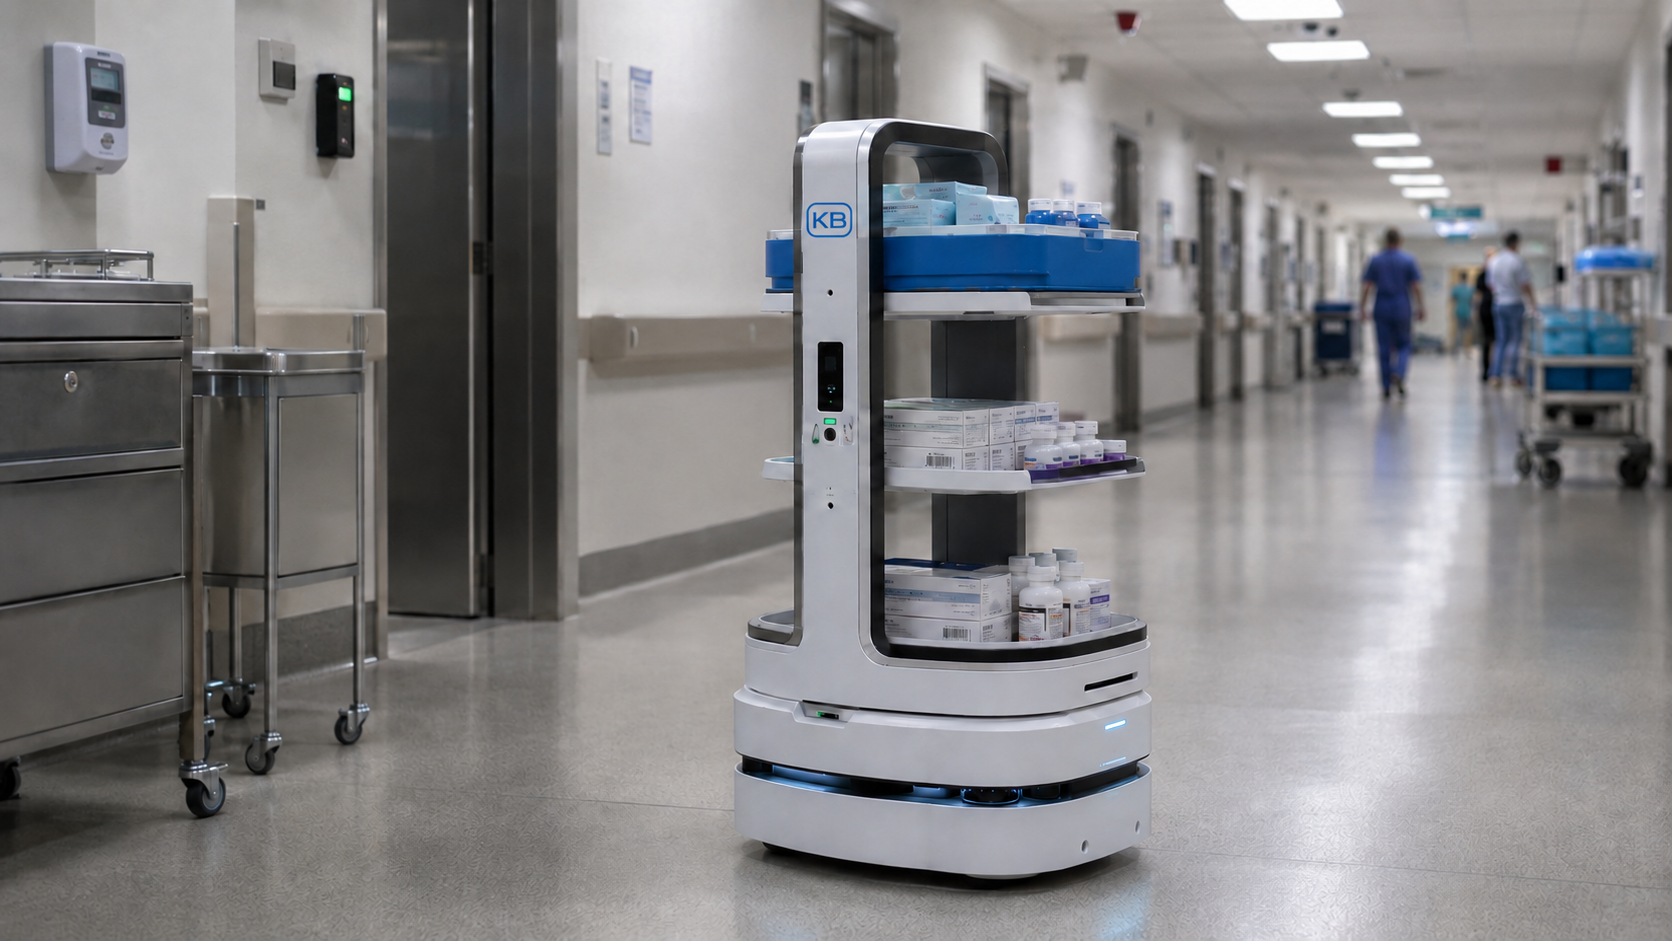
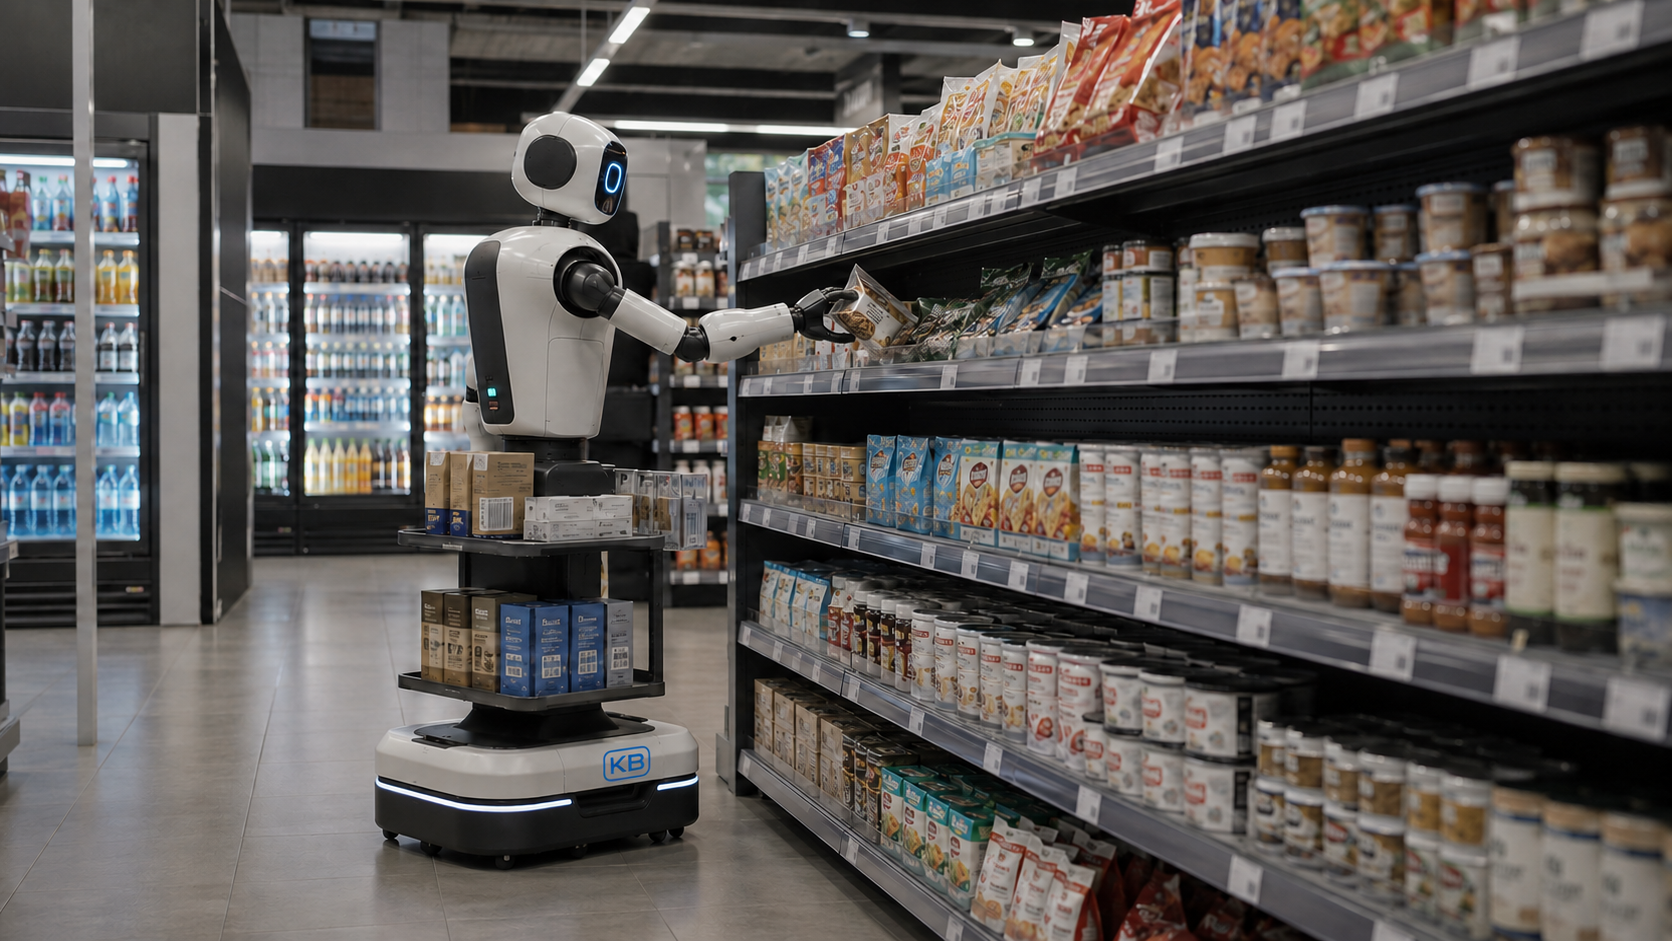
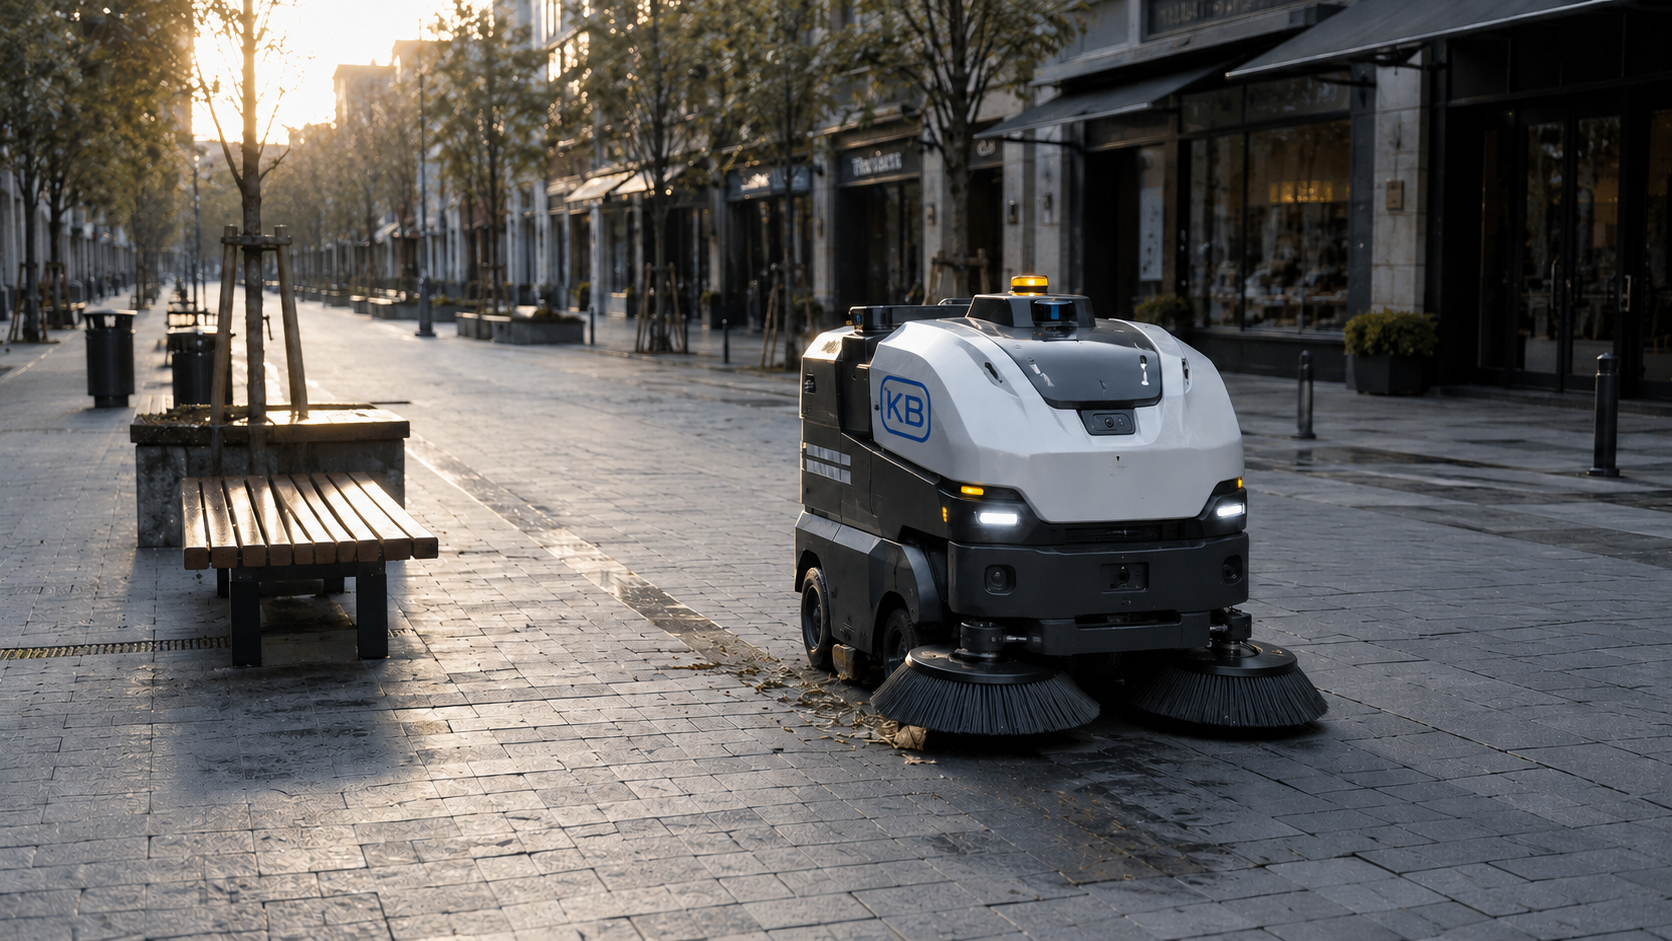
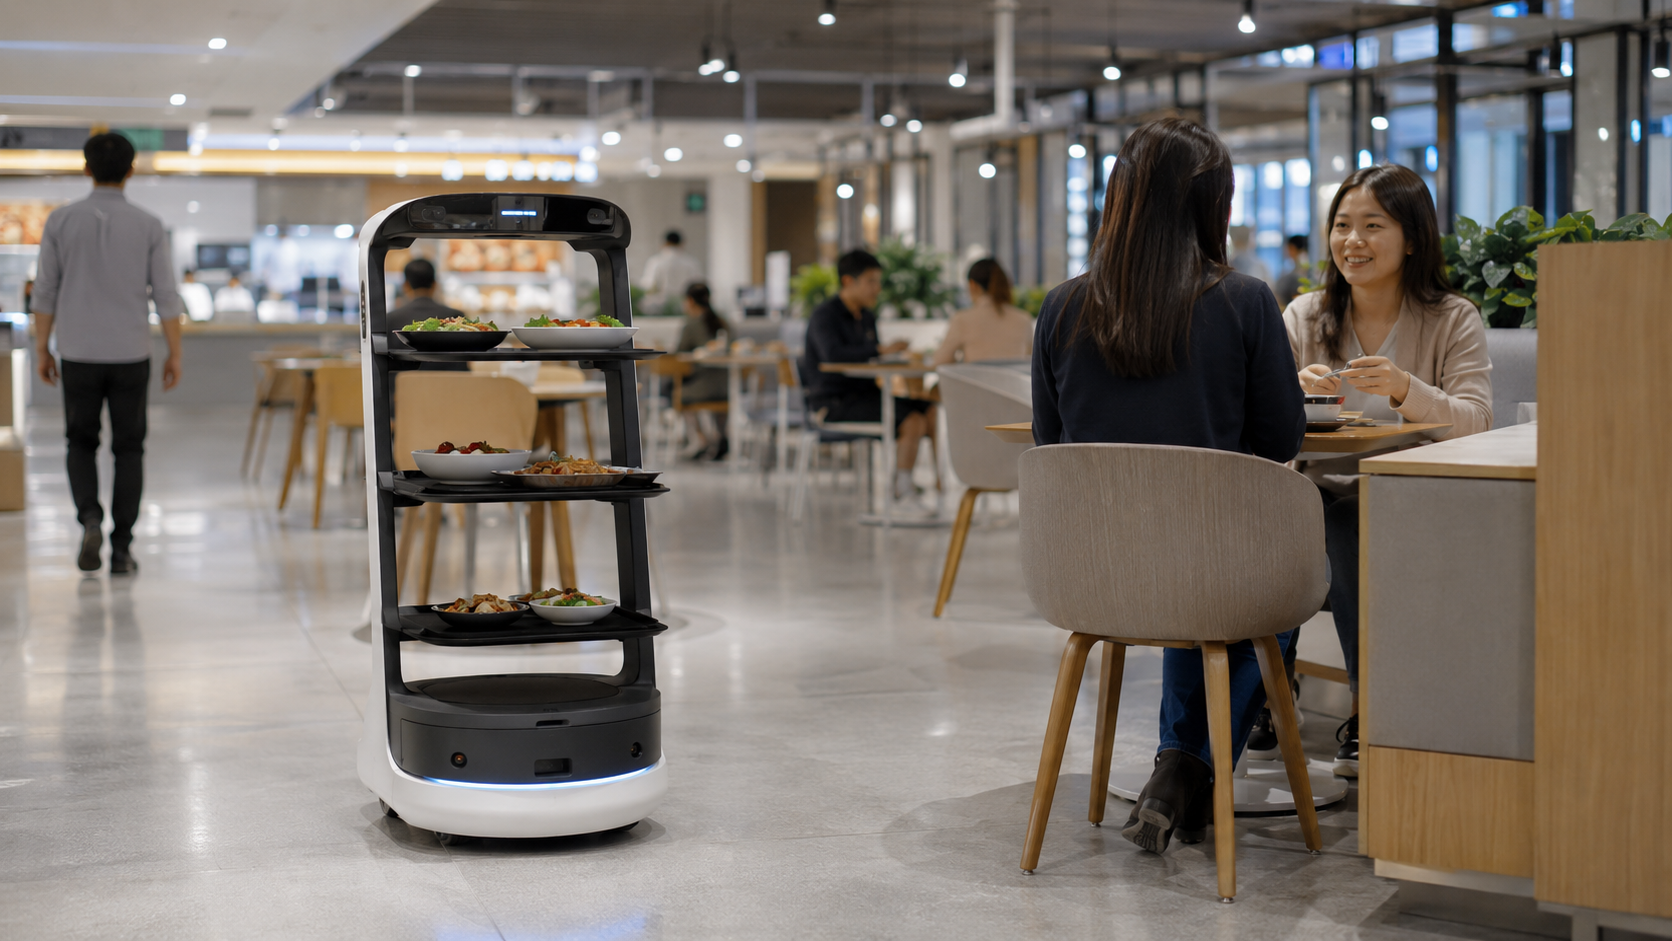
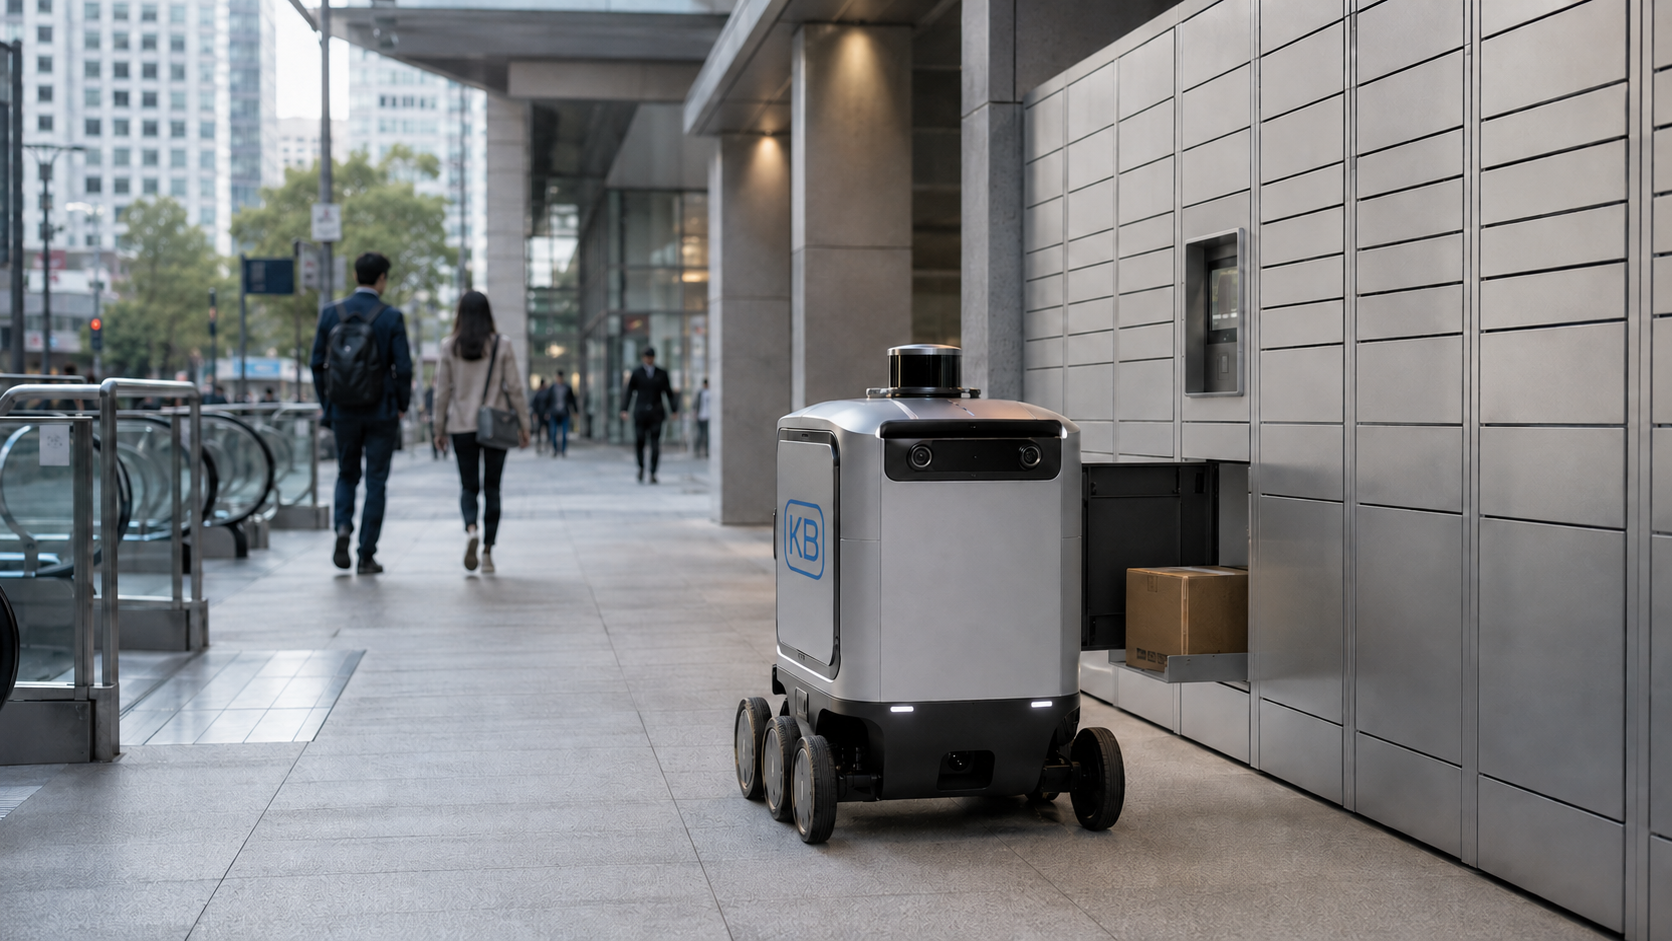
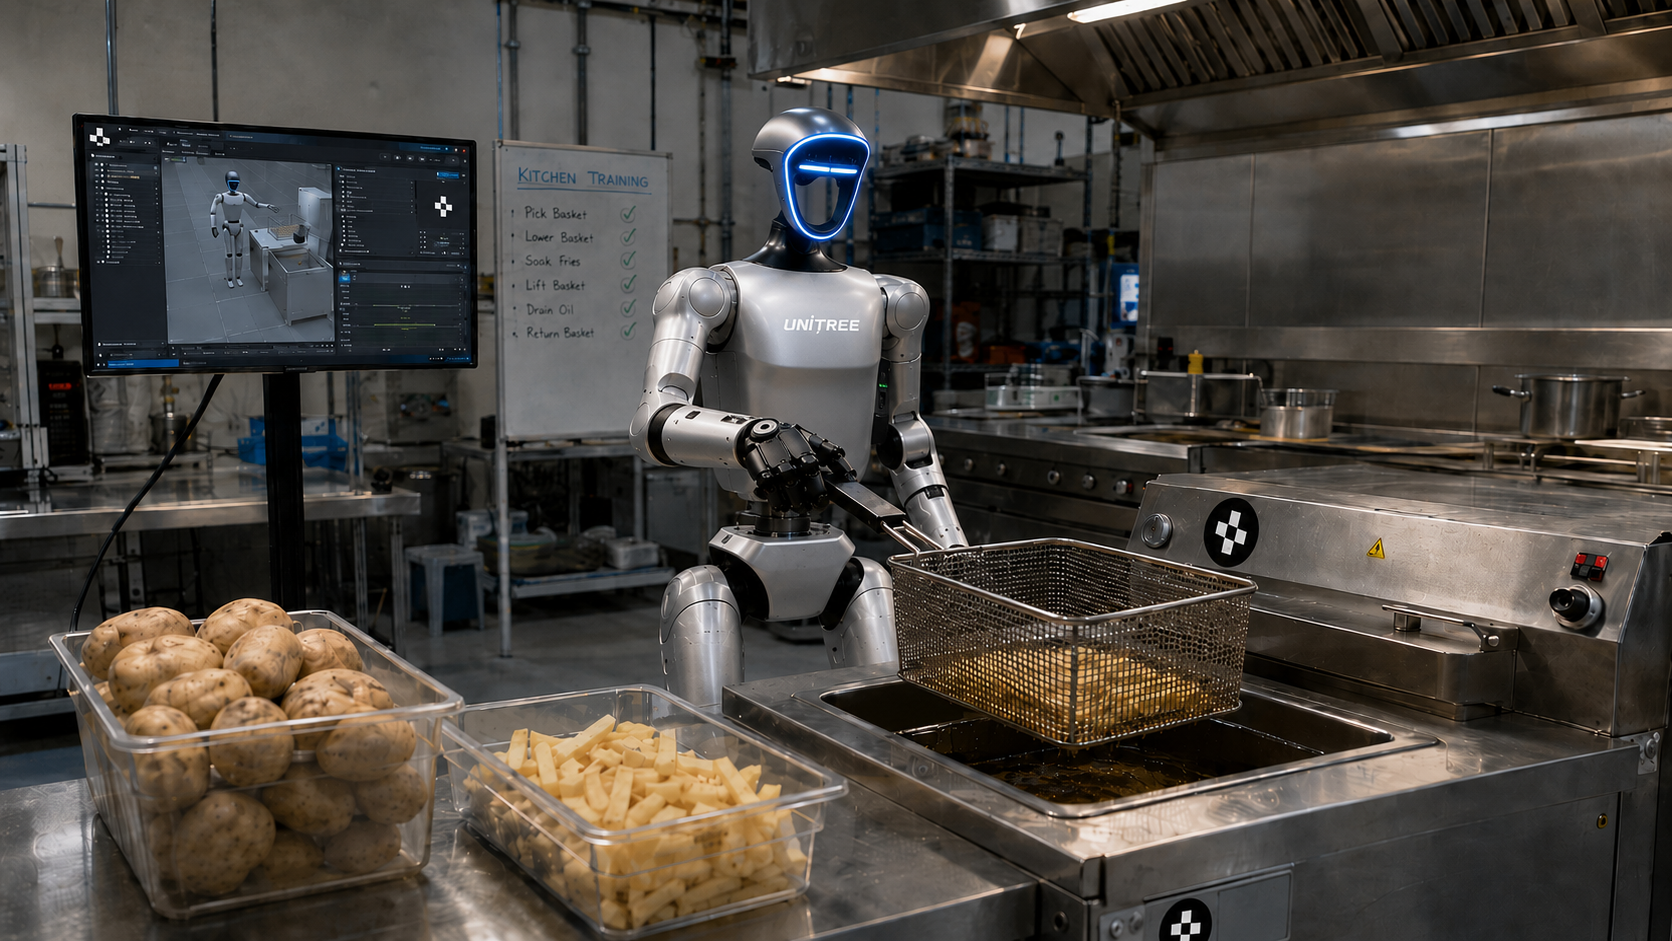
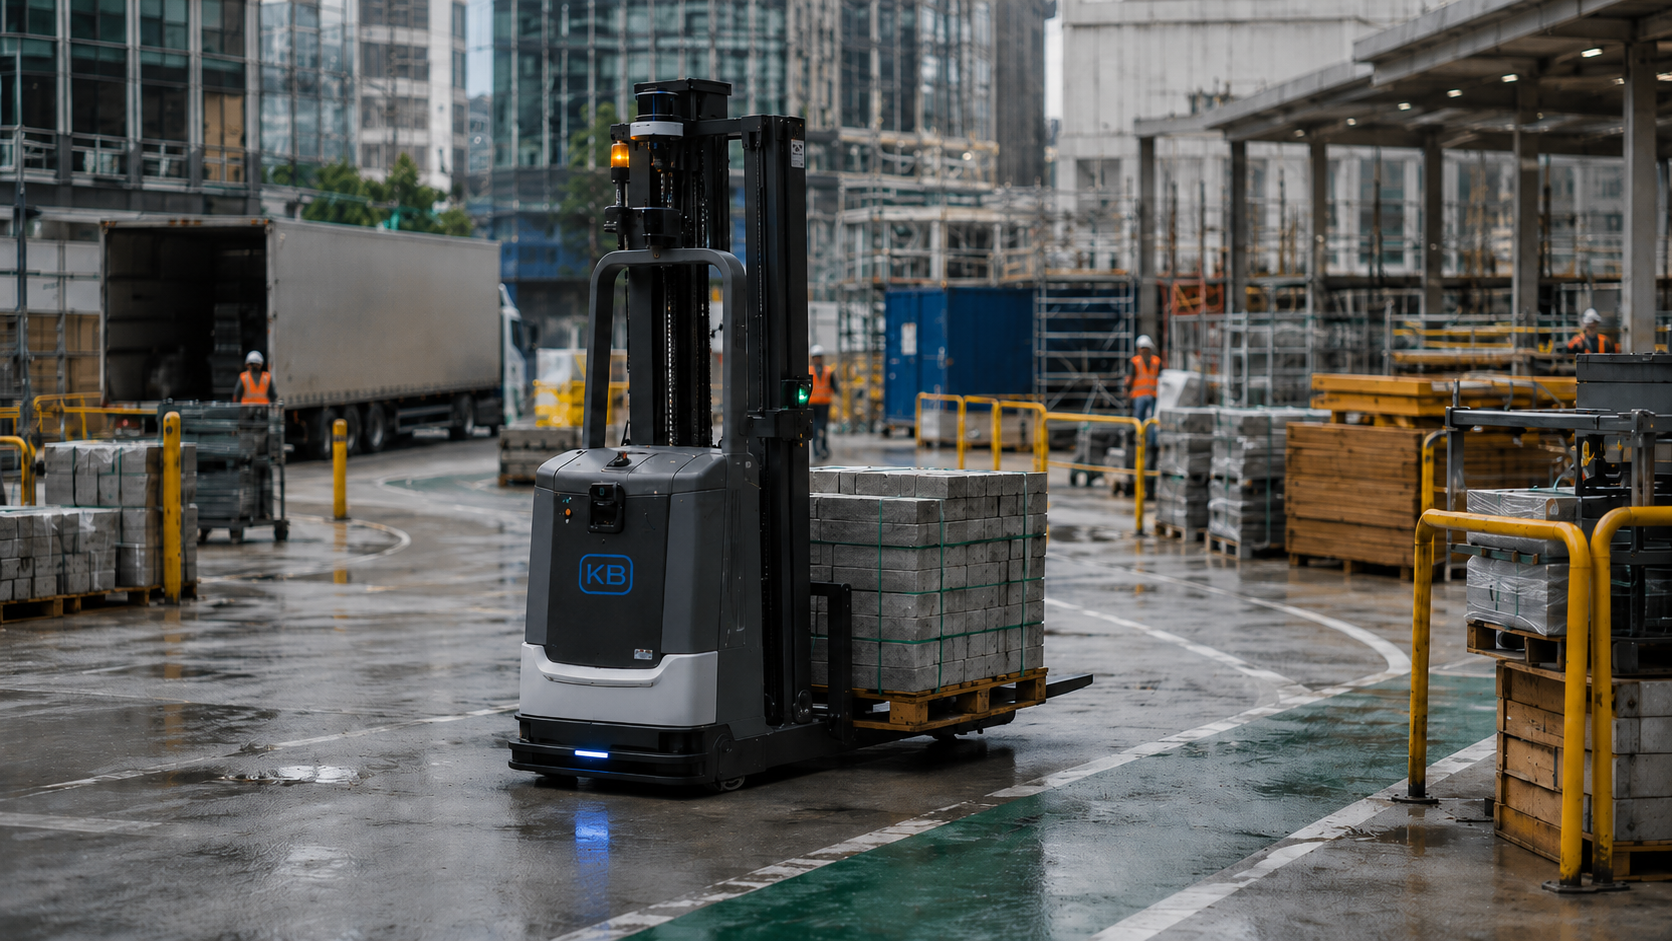
Визуализации показывают, где может применяться киберфизический подход: в логистике, сервисных задачах, городской среде, ритейле, HoReCa, медицине и производственных сценариях. Эти изображения следует воспринимать как примеры направлений, а не как перечень подтвержденных внедрений.
Что можем сделать
Набор работ зависит от задачи, объекта и доступных данных. Мы можем начать с одного пилотного сценария: контроль качества, инспекция, навигация, сбор сенсорных данных, цифровой двойник, обучение модели, операторский интерфейс или проверка алгоритма на стенде.
Построение карты, локализация, обнаружение препятствий, безопасные зоны, маршруты и сбор данных с камер, лидаров и датчиков.
Распознавание объектов, людей, дефектов, рабочих зон, маркеров, событий и отклонений на реальных или синтетических данных.
Моделирование объекта, оборудования, робота, маршрутов и нештатных ситуаций для проверки сценариев до внедрения.
Панель наблюдения, телеметрия, журналы событий, удаленная команда, ручной перехват, статусы готовности и обратная связь.
Почему Квантрон
Квантрон работает с задачами на стыке оборудования, программного обеспечения, машинного зрения и ИИ. Мы проектируем состав решения, разрабатываем программные модули, настраиваем модели, проверяем работу системы на данных или стенде и сопровождаем внедрение на объекте.
Учитываем не только алгоритм, но и камеры, сенсоры, вычисления, интерфейсы, условия объекта и эксплуатацию.
Используем модели анализа изображений, видео, событий, объектов, дефектов и зон для прикладных задач заказчика.
Сложные или рискованные сценарии можно проверять в цифровой среде, на стенде или на ограниченном пилотном участке.
Не предлагаем универсальную коробку для всех случаев, а подбираем архитектуру под объект, данные и ограничения проекта.
Опишите объект, процесс и задачу. Мы предложим предварительную архитектуру решения: какие данные нужны, какие камеры и датчики могут потребоваться, где использовать машинное зрение и ИИ, как проверить сценарий на стенде или в цифровой среде и как перенести его в реальный процесс.
Нужна помощь? Свяжитесь с нами любым удобным вам способом.
Специалисты поддержки работают круглосуточно и готовы помочь с любыми вопросами.
Напишите нам в Telegram. Мы ответим в ближайшее время.
Изложите суть обращения подробно, заполнив форму обратной связи.